Multi-Axis hpe galaw ai ngu ai gaw hpa rai ta?
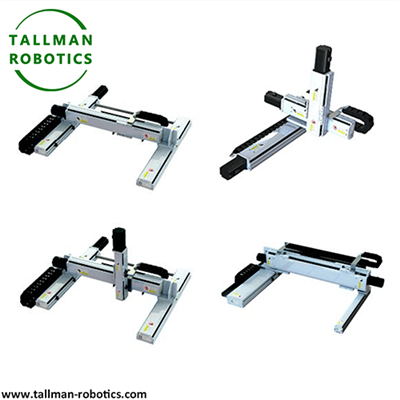
Multi-axis actuator gaw shamu shamawt ai arung arai (sh) hpawng de ai lam rai nna, axis langai hta jan nna (sh) grup yin hta hkang lu ai shamu shamawt lam hpe jaw ya ai-linear hte/shnr rotary shamu shamawt ai atsam ni hpe unit langai a kata (sh) coordinated module set{s{2}} hta grau kaba ai degrees ni hte payload hpe shara jahkrat na matu ahkang jaw ai. Dai gaw, hpawng de da ai compact device (ga shadawn, XY or XYZ stage) shing nrai, langai hkrai a actuator ni a hpawng de da ai hpung langai hpe, langai hkrai a uphkang ai npu hta rau jawm galaw ai hpe tsun mayu ai.
Hkrang
Dai actuator gaw, n-gun n law ai shamu shamawt ai lam lahkawng (sh) dai hta jan nna, linear (ball screw, belt, shing nrai linear motor) hte/shnr rotary (gearbox lawm ai servo motor) hpe shinggyin tawn da ai (sh) orthogonally hku nna, n-gun n rawng ai nta langai a kata hta, langai hte langai hpe shi a linear (sh) rotary hku nna laksan hku nna woi awn ai, langai hte langai hpe shi a linear (sh) rotary hku nna laksan hku nna woi awn ai. bearing ni. Position feedback hpe axis shagu na encoder ni hku nna jaw ya ai, ginjaw (sh) garan ginhka ai shamu shamawt ai lam hpe hkang ai controller langai mi gaw, kalang ta, shingdaw ai multi-axis shamu shamawt ai lam hpe coordinate galaw ya ai.
Laksan lata ai lam hta myit yu ra ai lam ni
Madung lam ni hta, axes ni a jahpan hte amyu (linear vs. rotary), axis langai hta hkawm sa ai shara (sh) shinggrup ai angle, payload atsam, shara jahkrat ai lam hkrak ai hte bai nhtang galaw lu ai atsam, grau lawan ai hte lawan dik ai, axis langai hta mawdaw gau ai hpaji masa, coordinated multi{1}}axis shamu shamawt lam a matu controller hte htuk manu ai lam ni lawm ai. Stacked axes ni gaw shinggan stage ni a akyu rawng ai payload atsam hpe shayawm kau chye ai majaw, hpawng de da ai load hte moment ratings ni hpe atsawm sha jep yu ra ai.
Laika shawk shawn ai lam ni
Multi-axis actuators ni hpe hkrak hkrak shinggyin la ai, nsam hpe shingdaw ai, semiconductor wafer hpe hparan ai, robot a jahtum-effector hpe shara jahkrat ai, laboratory hta shi hkrai shi galaw ai, hte jep joi ai lam ni hta jai lang ai rai nna, dai hta payload langai hpe n-gun n law ai lagaw n-gang kata hta lawt lu ai℃law law hku htawt sit ra ai (sh) n-gun dat ra ai.
Install galaw na matu myit yu ra ai lam ni
Actuator assembly hpe shi a hkrak ai class hte htap htuk ai, n-gun n rawng ai, n-gun n rawng ai, n-gun n rawng ai shara hta jung da ra ai. Stacked axes lapran na cable routing gaw, n-gun n rawng ai sha, shamu shamawt ai lam hpe tup hkrak galaw lu na matu rai ra ai. Encoder a shadawn shadang, nhtang n-gun, hte axis squareness (orthogonal hkrang shapraw ai lam ni a matu) hpe jep joi ra na, n-gun n jaw shi yang, n-gun rawng ai multi-axis shamu shamawt lam hpe n-gun rawng ai shara ting hta chyam yu ra ai.
Nang hpe grau nna bungli masing ni hpe yu na matu (sh) Youtube hku nna anhte a video gallery de shang yu na matu hkap tau la ga ai: https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2. |
TM-FBZ2. |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
TM-FEZ |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF22. |
TM-FGZ |
TM-FBZ2. |


|
Axis langai hte langai a Model |
Axis langai hte langai a Model |
Axis langai hte langai a Model |
||||||
|
X Axis |
Y Axis |
Z Axis |
X Axis |
Y Axis |
Z Axis |
X Axis |
Y Axis |
Z Axis |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|
|
TM135 |
TM100 |
TM62 |
TM150 |
TM135 |
TM100 |
|||
|
Axis langai hte langai a Model |
Axis langai hte langai a Model |
Axis langai hte langai a Model |
|||||||
|
X Axis |
Y Axis |
Z Axis |
X Axis |
Y Axis |
Z Axis |
X Axis |
Y Axis |
Z Axis |
|
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
||
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
||
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
||
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
||


FAQ
Multi-axis actuator hte -axis law law lang ai Robot gaw hpa shai ai kun?
Multi-axis actuator gaw, madung hku nna, shara jahkrat ai lam hpe madung tawn ai shamu shamawt ai daw (sh) subsystem langai mi rai nna, multi-axis robot gaw, hkum tsup ai, program galaw mai ai system langai mi rai nna, dai hta, tooling interfaces ni hte application-hpe laksan hkang zing ai logic ni lawm ai.
Multi-axis actuator ni gaw linear hte shinggrup ai shamu shamawt lam hpe kayau kaya galaw lu na kun?
Raitim, multi-axis actuator hpawng law law gaw, linear stage ni hte rotary stage ni hpe kayau kaya galaw nna, langai sha re ai unit langai a kata kaw shara jahkrat ai lam hte n-gun madun ai lam hpe hkang lu ai.
Stacking axes ni gaw payload atsam hpe gara hku hkra machyi shangun ai kun?
Dai majaw, n-gun jat bang ai stacked axis shagu gaw, n-gun jat ya nna, shinggan daw ni a akyu rawng ai payload atsam hpe shayawm ya ai majaw, hpawng de da ai n-gun hte aten shadawn shadang ni hpe, hkum tsup ai hpawng chyawm ai hkrang masa hte galoi mung jep yu ra ai.
Multi-axis actuator gaw gara hku hkrak ai hpe lu la mai ai kun?
Hkrak ai lam gaw drive amyu hte stage quality hku nna shai hkat ai, hkrak ai ball-screw (sh) direct-drive stage ni gaw micron-madang hkrak ai lam hpe lu galaw ai, belt{3}}driven (sh) manu kaji ai-madang stage ni gaw grau n-gun ja ai raitim grau lawan ai shara hpe jaw ya ai.
Multi-axis galaw ai ni hte gara controller ni hpe lang ai kun?
Multi-axis actuators ni hpe laksan hku nna, laksan tawn da ai multi-axis shamu shamawt ai lam hpe hkang ai (sh) PLC-based system ni hku nna, hpawng de da ai axes yawng hta, n-gun rawng ai shara -to-point (sh) n-gun rawng ai lam hpe hkang lu ai.
Hot Tags: Multi axis actuator, Miwa mung law law axis actuator galaw shapraw ai ni, jaw ya ai ni, jak rung